다개체로보틱스 및 제어시스템 연구실
다개체 시스템 연구
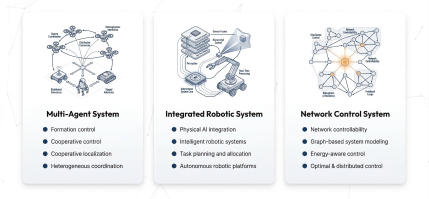
다개체 시스템 편대 및 협력 제어 (Formation and Cooperative Control)
상대 정보 기반 협력 측위 기술 (Cooperative Localization)
모빌리티 간 상호작용 및 협업 (Heterogeneous Coordination)
Phisical AI 기반 지능형 로봇 시스템 (Physical AI based Intelligent Robotic Systems)
다개체 작업 할당 및 최적 경로 계획 (Task Allocation)
자율 이동 로봇 및 고속 병렬 로봇 플랫폼 설계 (Autonomous and Parallel Robot)
하드웨어 및 소프트웨어 통합 실험 및 검증 (Integrated HW/SW Verification)
에너지 효율적 분산 최적 제어 (Energy-aware and Distributed Optimal Control)
그래프 이론 기반 네트워크 가제어성 분석 (Graph-based Network Controllability)
------------------------------------------------
MARS Lab (Multi-Agent Robotics & Control Systems Laboratory)은 여러 대의 드론과 로봇이 협력하여 하나의 통합된 시스템으로 동작하도록 만드는 연구를 수행합니다. 단일 로봇 중심 접근의 한계를 다개체·이종 시스템 협력으로 확장하고, 그 과정에서 발생하는 다양한 상호작용 및 통합 문제를 시스템 수준에서 설계하고 해결하는 것이 핵심 목표입니다.
구체적으로는, 다개체 편대제어(Formation control), 협력 위치 추정(Localization), 환경 인지(Perception), 그리고 로봇 시스템(Robotics, Physical AI)을 연구하며, 개별 기술들을 하나의 시스템으로 통합하고 실험을 통해 검증합니다. 다가오는 인공지능 시대의 자율 드론, 스마트 로봇, UAM, 자율 이동체 산업에서는 다양한 이종(Heterogeneous) 시스템을 통합적으로 설계할 수 있는 역량이 더욱 중요해지고 있습니다. MARS Lab은 이론과 실증을 연결하고, 인공지능 기반 개발 환경을 적극 활용하여 새로운 시스템과 환경 변화에도 무한히 확장·적응할 수 있는 통합형 시스템 엔지니어를 양성합니다.
- 홈페이지: MARS Lab | PKNU